

Wonderful
Media
(주)원더풀플랫폼의 사업과 서비스, 기술 역량에 대한 정보 및
관심과 관련한 언론 기사 및 자료입니다.


관련기사
(주)원더풀플랫폼의 관련 뉴스 기사입니다.
작성자
Wonderfull12
제목
STK 2026- ‘로보테크쇼’, 피지컬 AI 기술 한자리에
작성일자
2026-06-15
◆ 휴머노이드·모션캡처·돌봄로봇, STK 2026 로보테크쇼서 상용 기술 공개
◆ 영인모빌리티·XEROmotion·원더풀플랫폼, 안내·학습데이터·돌봄 시장 공략
◆ 갤봇·파시니 등 중국 로봇 기업, 핵심 부품·작업형 로봇 소개
ㅤ
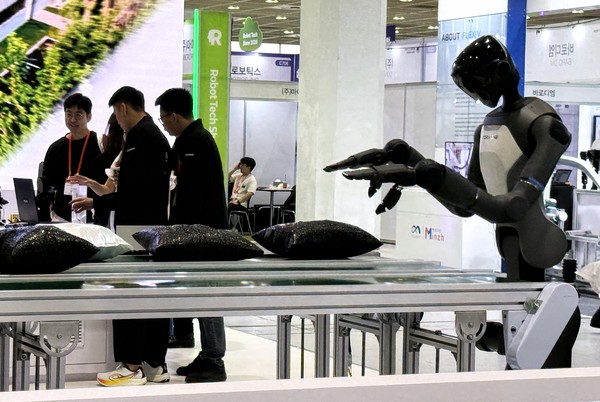
▲ ‘스마트테크 코리아(STK 2026)’가 10일부터 12일까지 3일간 진행되었다. STK 2026에 참가한 기업의 휴머노이드 로봇.
ㅤ
생성형 인공지능(AI)이 산업 전반으로 확산되면서 AI를 실제 공간에서 움직이게 하는 피지컬 AI가 로봇 시장의 새 경쟁 분야로 떠오르고 있다. 지난 10일 서울 코엑스에서 개막한 ‘스마트테크 코리아(STK 2026)’ 로보테크쇼 현장에서도 휴머노이드 안내 서비스와 로봇 학습용 모션 데이터, 돌봄로봇 등 피지컬 AI 기술을 앞세운 기업들이 관람객을 맞았다.
ㅤ
챗봇과 업무 자동화 중심이던 AI 경쟁은 로봇의 몸을 얻어 현장 업무를 맡는 방향으로 넓어지고 있다. 이번 전시에서 참가사들은 로봇이 얼마나 자연스럽게 걷고 움직이는지보다 어디에서 어떤 일을 할 수 있는지를 더 앞세웠다. 안내와 돌봄, 모션 데이터, 양팔 작업, 촉각 센서처럼 실제 활용처와 맞닿은 기술이 전시장 전면에 나왔다.
ㅤ
영인모빌리티는 유니트리 휴머노이드에 AI 안내 서비스를 결합한 플랫폼을 선보였고, XEROmotion은 사람의 움직임을 로봇 학습 데이터로 바꾸는 기술을 소개했다. 원더풀플랫폼은 시니어 돌봄로봇 다솜을 앞세웠고, 갤봇·파시니 등 중국 로봇 기업들은 작업형 로봇과 핵심 부품 기술을 들고 나왔다.
ㅤ
◆ 영인모빌리티, 휴머노이드 안내 서비스로 상용화 가능성 제시
ㅤ
영인모빌리티는 유니트리 휴머노이드를 기반으로 한 AI 서비스 플랫폼을 공개했다. 이 회사는 유니트리 휴머노이드 하드웨어에 AI 기반 인터랙티브 어시스턴스 서비스를 결합해 사람과 대화하며 안내 업무를 수행하는 ‘임바디드 소셜 AI 플랫폼’을 주력 기술로 소개했다.
ㅤ
현장에서는 로봇이 단순히 걷거나 춤추는 데 그치지 않고 사람과 말을 주고받는 서비스형 로봇으로 등장했다. 관람객이 말을 걸면 로봇이 이를 이해하고 반응하는 방식이다. 영인모빌리티는 전시장과 공공시설, 매장, 안내 데스크 등 사람이 많은 공간에서 휴머노이드를 활용할 수 있다고 설명했다.
ㅤ
휴머노이드 군무 시연도 관람객의 발길을 잡았다. 여러 대의 유니트리 로봇이 동시에 움직이며 정해진 동작을 맞췄다. 팝핀 댄스와 아이돌 안무를 활용한 퍼포먼스는 볼거리 역할을 했지만, 균형 유지와 정밀 제어 기술도 함께 드러났다.
ㅤ
영인모빌리티가 강조한 지점은 휴머노이드의 실제 업무 투입 가능성이다. 로봇이 사람과 자연스럽게 대화하고, 공간 안에서 안내 역할을 맡고, 사람의 요청에 맞춰 움직이는 서비스 모델을 꺼냈다. 영인모빌리티는 휴머노이드를 상업 공간과 공공시설에서 쓸 수 있는 서비스 플랫폼으로 키우겠다는 구상이다.
ㅤ
전시 첫날 열린 테크콘 2026에서는 유니트리 아시아태평양 비즈니스 총괄이 휴머노이드 상용화 방향을 소개했다. ‘지능에서 시작되는 자율의 움직임’을 주제로 발표하며 연구개발 단계의 휴머노이드가 산업과 비즈니스 현장으로 들어가는 과정을 설명했다.
ㅤ
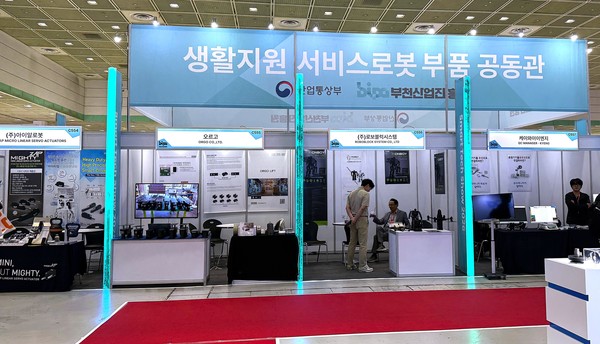
▲ STK 2026 서비스로봇 부품 공동관 전경.
ㅤ
◆ XEROmotion, 로봇이 사람 움직임 배우는 데이터 기술 공개
ㅤ
XEROmotion은 로봇 완제품 대신 로봇을 움직이게 하는 데이터 기술을 들고 나왔다. 이 회사는 광학식 모션캡처와 Xsens 기반 IMU 센서를 결합한 하이브리드 트래킹 기술을 전시했다. 사람의 움직임을 실시간으로 잡아내고 이를 휴머노이드 로봇에 전달하는 기술이다.
ㅤ
XEROmotion은 부스에서 광학식 카메라 ‘HALO’ 시리즈와 모션캡처 소프트웨어 ‘HELIX’를 소개했다. HALO는 사람의 몸 움직임을 광학 방식으로 잡아내는 카메라 장비다. HELIX는 촬영된 움직임 데이터를 처리하고 보정하는 소프트웨어다. XEROmotion은 여기에 Xsens 기반 IMU 센서를 결합해 광학식 장비가 놓치기 쉬운 움직임까지 함께 추적하는 하이브리드 방식을 내세웠다.
ㅤ
XEROmotion은 손 움직임을 잡는 Manus 핸드 트래킹 기술도 함께 선보였다. 휴머노이드가 실제 작업을 하려면 팔과 다리 움직임만으로는 부족하다. 물건을 잡고 놓는 동작, 손가락을 접고 펴는 동작, 손목 방향을 바꾸는 움직임까지 데이터로 만들어야 한다. XEROmotion은 몸 전체 움직임과 손동작을 함께 잡아 로봇 학습에 쓸 수 있는 데이터 체계를 소개했다.
ㅤ
핵심 기술은 ROS 기반 리타겟팅이다. 리타겟팅은 사람의 움직임을 로봇 구조에 맞게 다시 입히는 기술이다. 사람과 로봇은 관절 구조와 움직일 수 있는 범위가 다르다. 사람이 팔을 뻗거나 손을 움직이는 동작을 로봇에 그대로 넣기 어렵다. XEROmotion은 사람의 동작을 스켈레톤 데이터로 바꾸고, 이를 휴머노이드가 수행할 수 있는 움직임으로 변환하는 과정을 시연했다.
ㅤ
휴머노이드 개발 기업에는 이런 데이터가 중요하다. 로봇이 물건을 잡고, 팔을 뻗고, 몸의 중심을 잡으려면 실제 사람 움직임을 학습할 데이터가 있어야 한다. XEROmotion은 휴머노이드 실시간 제어와 모방학습 데이터 생성, AI 학습용 모션 데이터 구축을 하나의 기술 묶음으로 소개했다.
ㅤ
휴머노이드 개발 경쟁은 하드웨어에서 모션 데이터와 제어 소프트웨어로 넓어지고 있다. 로봇 몸체가 있어도 움직임을 학습할 데이터와 제어 소프트웨어가 없으면 실제 현장에 들어가기 어렵다. 휴머노이드 시장이 커질수록 모션 데이터와 시뮬레이션, 리타겟팅 기술을 찾는 수요도 늘어날 전망이다.
ㅤ
◆ 원더풀플랫폼, 돌봄로봇으로 생활형 피지컬 AI 공략
ㅤ
원더풀플랫폼은 시니어 돌봄로봇 ‘다솜’을 앞세웠다. 다솜은 고령자와 대화하고 일정과 생활 정보를 알려주는 AI 케어 로봇이다. 휴머노이드처럼 큰 동작을 보여주는 로봇은 아니지만, 생활 공간에 들어가는 피지컬 AI 사례로 볼 수 있다.
ㅤ
다솜은 고령자의 정서 안정과 인지 기능 유지를 함께 겨냥한 대화형 돌봄 플랫폼이다. 사용자가 말을 걸면 답을 주고, 약 복용이나 일정 같은 생활 정보를 알려준다. 체조 코너와 퀴즈 코너, 일기장, 말벗 대화, 건강 알림, 보호자 앱 연동, 사물 인식 기능도 갖췄다.
ㅤ
원더풀플랫폼은 로봇에 내장한 카메라로 사용자의 상태를 살핀다. 다솜은 사용자가 먼저 말을 걸 때만 반응하지 않고, 상황을 보고 먼저 대화를 시도한다. 고령자가 스마트폰이나 태블릿 사용에 익숙하지 않아도 음성으로 기능을 쓸 수 있도록 사용자 화면도 단순하게 구성했다.
ㅤ
보호자 앱 연동 기능도 핵심이다. 보호자는 다솜을 통해 고령자의 생활 상태와 대화 이력, 건강 알림 등을 확인할 수 있다. 혼자 사는 고령자의 경우 다솜이 일정 시간 반응이 없거나 이상 징후를 감지하면 보호자와 관리자가 상태를 확인할 수 있다. 돌봄 공백을 줄이는 데 초점을 맞춘 기능이다.
ㅤ
돌봄로봇은 공장 로봇과 다른 조건을 요구한다. 빠르게 움직이거나 무거운 물건을 드는 능력보다 매일 말을 걸고, 사용자의 생활 패턴을 살피고, 보호자와 정보를 연결하는 기능이 중요하다. 원더풀플랫폼은 다솜을 단순 기기보다 돌봄 서비스와 연결되는 AI 플랫폼으로 소개했다.
ㅤ
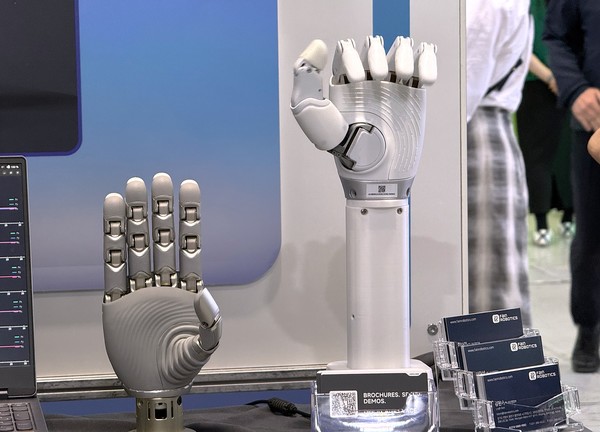
▲ STK 2026에 참가한 기업의 로봇 손.
ㅤ
◆ 갤봇·파시니 등 중국 로봇 기업도 기술 공개
ㅤ
올해 로보테크쇼에는 중국 휴머노이드 기업들도 대거 참가했다. 애지봇과 유니트리, 갤봇, 파시니 등이 참가 기업 명단에 이름을 올리면서 중국 로봇 기업들도 국내 전시장에서 자사 기술을 선보였다.
ㅤ
중국 기업들은 휴머노이드 완제품과 작업형 로봇, 로봇 손, 촉각 센서 등을 들고 나왔다. 국내 기업들이 안내 서비스와 돌봄로봇, 모션 데이터 기술을 앞세웠다면, 중국 기업들은 로봇 본체와 핵심 부품을 중심으로 피지컬 AI 기술을 소개했다.
ㅤ
갤봇은 이동형 양팔 로봇을 들고 나왔다. 이 로봇은 바퀴로 이동하면서 두 팔로 물건을 집고 옮긴다. 고정된 자리에서만 움직이는 로봇팔과 달리 공간을 옮겨 다니며 작업할 수 있어 제조와 물류, 매장 같은 반복 작업 현장에 맞는다. 갤봇은 사람 대신 물건을 집고 옮기는 서비스형 작업 로봇으로 활용 가능성을 내세웠다.
ㅤ
파시니는 로봇 손과 촉각 센서 기술을 소개했다. 휴머노이드가 실제 현장에서 물건을 다루려면 손끝 감각과 힘 조절이 필요하다. 너무 약하게 잡으면 물건을 떨어뜨리고, 너무 강하게 잡으면 물건을 망가뜨릴 수 있다. 파시니는 로봇이 물체의 형태와 압력을 인식하고 안정적으로 잡을 수 있도록 하는 감각 기술을 앞세웠다.
ㅤ
날짜 : 2026-06-12